
1. モーターの定義
モーターは、電気エネルギーを機械エネルギーに変換して回転または直線運動の動力を得る機械です。始動・運転が容易で、負荷に適した機種を選択しやすく、騒音・振動が少ない上に、排気ガスの公害もない小型・軽量の原動機です。
2. DKMモーターの特徴
㈱DKMのACモーターは、1987年に韓国で初めて開発され、家庭用機器や産業用機器、自動化された生産ラインなど、国内外の産業全般にわたって好評を得て、広く使用されています。
(1) 様々な機種
- モーターフレームは□60/70/80/90mmサイズを取り揃えており、インダクションモーター、リバーシブルモーター、ブレーキモーター、クラッチ・ブレーキモーター、2極モーター、トルクモーター、スピードコントロールモーターなど様々な機能のモーターを生産しています。
- 電圧仕様も110V 50/60Hz(日本)、200V 50/60Hz(日本)、110V 60Hz(台湾)、220V 60Hz(韓国、台湾)、115V 60Hz(北米)、230V 50Hz(ヨーロッパ、オセアニア)、220V/240V 50Hz(東南アジア)など、世界中の様々な電気設備の環境に合う、多様かつ幅広いスペックを保有しています。
(2) 使いやすさ
- 単相モーターの場合、商用電源にコンデンサを接続するとモーターが作動します。
- 三相モーターの場合、コンデンサなしでモーターに直接電源を接続してモーターを作動させることができます。
- ユーザーのニーズに合わせてモーターや減速機を製作・供給しておりますので、使用環境に最適化された製品を、いつでもどこでも簡単に使用することができます。
(3) 徹底した検査・品質管理
- 部品の輸入検査、工程における中間検査、工程における最終検査、完成品の検査、出荷前検査の5段階検査に合格した製品のみを出荷しています。
- 測定装備及び試験装備の投資により、正確な検査データを導き出し、モーターの精密分析と品質向上を実現しました。
- 定期的な作業者教育や国家公認の品質関連教育を実施し、低騒音、高効率、高品質のモーターを生産するため、人的基盤づくりに努めています。
(4) 最短納期
- ジャストインタイム生産システムを導入し、韓国で最短納期を実現しました。
3. モーターの種類
(1)電源による分類
1) 交流電動機:交流電源で動作する電動機で、誘導電動機、同期電動機、交流整流子電動機などがこれに属します。
① 単相モーター
- 単相電源は、一般家庭の商用電源で単相になっています。
- 電源だけではモーターが回転しないため、起動のためにコンデンサを補助コイルに接続して起動させます。
② 三相モーター
- 三相モーターは動力に分かれており、電源の各相電圧の位相が120°ずつずれた3つの電源で構成されています。
- 電源をモーターに接続して駆動させると、容易に回転磁界が発生して起動します。
- モーターの効率が高く、始動トルクも比較的大きいです。
2) 直流電動機:電機子に直流を供給することで回転する電動機です。磁極NとSの間にコイルを置き、このコイルに電流を流すことで生じるトルクによりモーターを回転させます。このコイルが中性軸を通過するたびに電流の方向を反転させて連続的に回転させます。
(2) 機能による分類
1) 定速モーター
⑴ インダクションモーター(誘導電動機):インダクションモーターは構造的に固定子(Stator)と回転子(Rotor)で構成されており、固定子に交流電圧をかけると、電磁誘導によって回転子巻線に誘導電流が流れ、モーターが回転する原理で動きます。 インダクションモーターは普通、整流子を持たず、通常の運転状態では同期速度より遅い速度で回転します。単相と三相に分かれ、回転子の構造によってかご型と巻線型に分かれます。
⑵ リバーシブルモーター:インダクションモーター(Induction Motor)の一種で、正・逆回転のどちらの方向でも同じ特性が得られるモーターです。原理的にはインダクションモーター(Induction Motor)と同じですが、モーター後部に簡易ブレーキ機構(摩擦ブレーキ)が内蔵されており、頻繁な正逆運転に適しています。
⑵ リバーシブルモーター:インダクションモーター(Induction Motor)の一種で、正・逆回転のどちらの方向でも同じ特性が得られるモーターです。原理的にはインダクションモーター(Induction Motor)と同じですが、モーター後部に簡易ブレーキ機構(摩擦ブレーキ)が内蔵されており、頻繁な正逆運転に適しています。
2) ブレー付モーター
無励磁作動形電磁ブレーキを内蔵したモーターです。ブレーキが確実に作動し、保持力を得ることができます。ブレーキは電源がOFFの状態で作動するため、停電時にもブレーキとして安全に使用できます。
※ 電源が供給されたときに作動するA型電磁ブレーキモーターの製作も可能です。(注文仕様)
※ 電源が供給されたときに作動するA型電磁ブレーキモーターの製作も可能です。(注文仕様)
3) クラッチ・ブレーキモーター
クラッチ・ブレーキモーターには、クラッチ&ブレーキ機構が内蔵されており、減速機を取り付けて使用します。連続回転するインダクションモーターにクラッチ・ブレーキが組み合わされており、頻繁な起動と停止、位置制御、インデックス運転や相対値FEEDING運転などに適しています。
4) トルクモーター
トルクモーターは大きな起動トルクと負荷特性を持ち、回転速度・トルク特性の全領域、特に低速及び拘束時に安定した運転を行うモーターです。この特長を生かし、巻き取り・張力調整モーターとして幅広く使用できます。
5) スピードコントロールモーター
速度検出用タコジェネレータ(Tacho generator)を搭載したモーターにスピードコントローラーを接続し、ユーザーが簡単にモーターの速度を調整できるモーターです。
4. ACモーターの基本構造
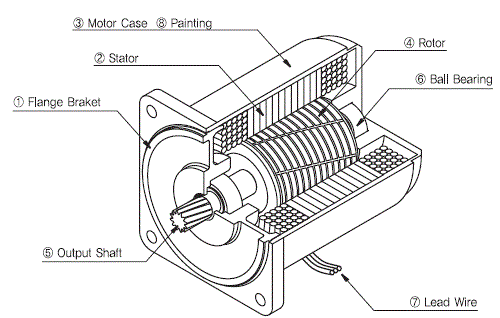
① Flange Bracket Aluminum Diecastを切削加工したもので、Housingと一体的に精密に加工され、モーターを単独で取り付けたり、減速機を組み合わせて取り付ける役割を果たします。
② Stator 固定子と呼ばれ、ケイ素鋼板を積層したStator Core、Polyester被覆銅線の巻線、絶縁用Filmなどで構成されています。電磁石を作り、回転子界を形成して回転子を駆動する役割を果たします。
③ Motor Case Aluminum Diecast製品の内部を切削加工しました。
④ Rotor 回転子と呼ばれ、何層にも重ねたケイ素鋼板とAluminum Diecastの導体で構成されています。固定子から受けた電気エネルギーを機械的エネルギーに変え、これを軸を通して外部に伝達する役割を果たします。
⑤ Output Shaft 回転子で発生した機械的な出力を外部に伝達する役割を担い、当社はRound Type Shaft、D-Cut Type Shaft、Key Type Shaftと減速機取付用Gear Type Shaftを保有しています。材質はS45Cを使用しており、精密加工が施されています。
⑥ Ball Bearing 回転子が正しい位置を維持し、安定して回転できるようにします。
⑦ Lead Wire 耐熱性ポリエチレン皮膜を主として使用したリード線で、電源を固定子に供給する役割を果たします。
⑧ Painting モーターケースの表面は、粉体塗装で仕上げられています。
5. モーターの温度
(1) モーターの温度上昇
モーターの運転中は、モーター内部の損失(銅損、鉄損など)が全て熱に変わり、モーター温度を上昇させます。
- Induction Motor(連続定格)は運転開始後、約2~3時間以内に温度上昇が飽和し、一定温度で安定します。
- Reversible Motor(30分定格)は運転開始後約30分で規定温度に達し、そのまま運転を続けると、さらに温度が上昇します。
(2) モーターの温度上昇測定法
当社では、以下の方法により測定した値でモーターの温度上昇を規定しています。
- 温度計法:モーターケース中央部に温度計または熱電対を固定した後、モーターを運転し、温度上昇が飽和したときの温度を測定し、周囲温度との差を温度上昇として規定します。
- 抵抗法:巻線温度をその抵抗値の変化によって測定する方法です。運転前後のモーター巻線抵抗と周囲温度を抵抗計、温度計などで測定し、モーターの巻線温度の上昇値を求めます。
(3) 過熱保護装置
運転状態にあるモーターが過負荷によって拘束され、または周囲温度が急激に上昇し、あるいは何らかの原因で入力が増加すると、モーターの温度が急激に上昇します。この状態が続くと、モーターの絶縁性能が弱まり、性能低下や動作不能につながり、ひどくなると火災の原因になるおそれがあります。このような状況を防止するために、当社はモーターに次のような過熱保護装置を設置しています。
- サーマルプロテクターの装着
サーマルプロテクター(Thermal Protector、TP)はバイメタル方式の過熱保護装置で、モーターが適正温度以上に過熱すると接点が開いて回路を自動的に遮断します。接点には、金属の中で電気抵抗が最も低く、熱伝導率は銅の次に大きい純銀を使用しています。(動作温度:Open 120℃±5℃ / Close 90℃±5℃ ただし、機種により異なる場合がある)
- Impedance Protection
Impedance Protected Motorは、モーターの巻線インピーダンスを大きくしてモーターが拘束されても電流(入力)の増加を抑制し、温度上昇が一定値以上にならないように設計されています。
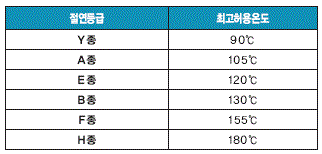
(4) 絶縁階級
当社のモーターの絶縁階級はB種です。絶縁階級とは、耐熱階級によるもので、JIS C4003(IEC60085)によると、次のように定められています。ユーザーの使用環境と要求に応じて、要件に合った絶縁階級の材料を使用することも可能です。
(5) FAN
当社のモーターには、「自力ファン(Fモデル)」と「他力ファン(F2モデル)」の2種類のファンを取り付けられます。自力ファンはモーターシャフトに取り付けられるファンで、モーターの速度と同じ速度で回転します。(60Hzでは1800RPM、50Hzでは1500RPMで回転) 他力ファンはFan Motorと言えますが、別の電源(モーターの電源と同じ)で高速回転することで強力な冷却性能を発揮します。(60Hzで3200RPMで回転し、自力ファンの使用時より約10℃以上の温度低下効果を発揮)当社では、一定速度で運転するモーターには基本的に自力ファンを取り付けていますが、ご要望がある場合は他力ファンを取り付けることも可能です。しかし、回転速度が変化するスピードコントロールモーターの場合、自力ファン付きモーターは、モーターの速度を下げるとファンの回転速度も一緒に下がるため、冷却性能が著しく低下しますので、他力ファンの取り付けをお勧めします。
6. モーターの選定
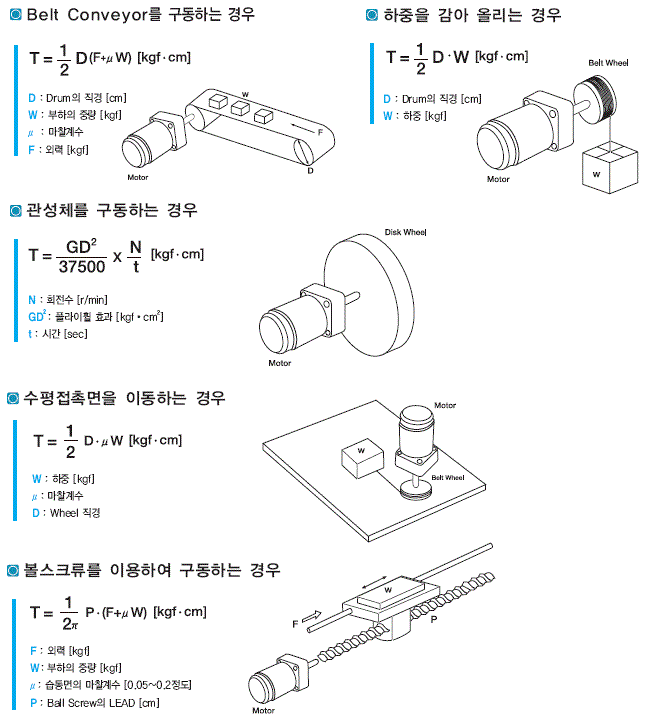
負荷トルクの算出方法は以下の式を参考にしてください。これにより、モーターの容量も決まります。以下の式は一般的な状態での基本式ですので、実際には始動時の加速、負荷に要求される動力、設計製作上の安全度、電圧変動による影響を考慮してモーターを選定する必要があります。
7. モーターの技術資料
モーターは、電気エネルギーを機械エネルギーに変換して回転または直線運動の動力を得る機械です。始動・運転が容易で、負荷に適した機種を選択しやすく、騒音・振動が少ない上に、排気ガスの公害もない小型・軽量の原動機です。
(1)インダクションモーターの技術資料
インダクションモーターは、コンベヤ駆動など、単一方向に連続運転する用途に適しています。
1) 回転速度・トルク特性
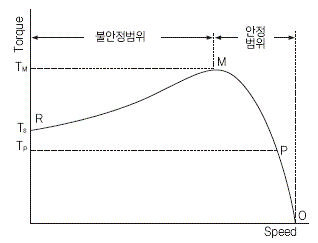
定電圧下での回転速度・トルク特性は右図の通りです。 無負荷時の場合は、同期回転速度と同じような速度で回転しますが、負荷の増加とともに回転速度が低下し、負荷とモーターのトルクTpと出会う点Pで回転します。負荷が増加してM点に達すると、モーターはそれ以上のトルクを出せなくなり、R点に達して停止します。つまり、R-M間は不安定な範囲であり、モーターが安定して運転する範囲はO-M間です。 |
 |
2) 電圧特性とコンデンサ
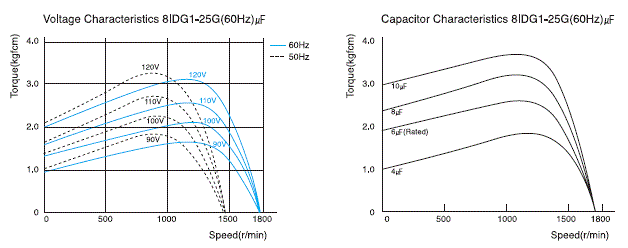
インダクションモーターのトルクは電圧の2倍に比例し、コンデンサの容量によって変化します。コンデンサの容量が増加するにつれて、始動トルクと定格トルクが増加しますが、コンデンサの容量が2.5倍から3倍まで増加すると、定格トルクは減少し、始動トルクはそれ以上増加しません。インダクションモーターのトルクがやや不足している場合、トルクを容易に増加させる方法として、電圧やコンデンサの容量を増やす方法がありますが、この場合、モーターの入力損失が増加し、モーターの温度が急激に上昇しますので、工場出荷時の状態での運転を推奨します。ただし、やむを得ず使用する場合は、別途ファンを取り付けるなど、モーターの放熱がよくなるようにし、モーターケース(Housing)の温度が90℃以下になるように注意してください。
(2) リバーシブルモーターの技術資料
1) リバーシブルモーターのブレーキ機構
リバーシブルモーターは、瞬時に回転方向を切り替えることができる30分定格のモーターです。速度、トルク、電圧などの基本特性はインダクションモーターと同じで、短時間で頻繁に回転方向を切り替えるために、モーターの後部に簡易ブレーキが取り付けられています。このブレーキ機構は以下の目的のために設置されています。
ⓐ 摩擦負荷をかけ、瞬間的な可逆性を良くする。
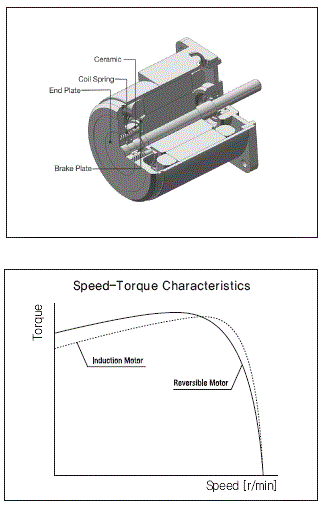
ⓑ オーバーランを減らす。 構造的には、右図のようにBrake PlateにCeramic(Brake Block)をCoil Springで圧力をかけて摂動させています。このような機構はある程度のブレーキの保持力はありますが、構造上ブレーキの能力に限界があるため、当社製品のブレーキの力はモーター出力トルクの10%程度としています。 2) 回転速度・トルク特性
リバーシブルモーターもインダクションモーターと同じコンデンサ駆動型の単相誘導電動機なので、回転速度・トルク特性はインダクションモーターと同じです。ただし、リバーシブルモーターの場合、瞬間的な可逆性を向上させるために、インダクションモーターの起動トルクを大きくして製作します。
3) 動作時間と温度上昇
リバーシブルモーターは30分定格ですが、短時間の間欠運転の場合は運転条件により運転時間が変わります。リバーシブルモーターを短時間の間欠運転で使用する場合、モーターの起動時及び逆転時に大きな電流が流れて発熱が大きくなりますが、モーターが停止する時間を長くすると、停止時の自然冷却効果が大きくなり、モーターの温度上昇を抑えることができます。モーターの温度上昇に室温を加えたものがモーターケースの温度になります。一般的にモーターケースの温度が90℃以下であれば、巻線部の絶縁階級を考慮すると、その運転条件で連続運転が可能ですが、ベアリングのグリース寿命はモーター温度が低いほど寿命が長くなります。 |
 |
(3) ブレーキモーターの技術資料
1) 電磁ブレーキモーターの概要(電源OFF時ブレーキ作動型)
交流無励磁作動形電磁ブレーキをモーター後部に直結し、電源OFFと同時にモーターは瞬時に停止し、負荷を維持します。電源OFF時にモーターが停止しながら負荷を維持するため、緊急時(電源OFF時)に安全ブレーキ機能が必要な場所や、垂直方向にブレーキ機能が必要な場所に適しています。
2) 動作
- 電磁ブレーキモーターは、電源OFF時にモーター単独で使用する場合、2~3回転オーバーランします。(インダクションモーターは電源OFF時に30~40回転、リバーシブルモーターは5~6回転オーバーランします。)
- 頻繁な瞬時正逆転が可能で、簡単な切換えで1分間に6回の停止が可能です。(ただし、3秒以上の停止時間の確保が必要)(注意:これらの数値は、単にブレーキの反応のみを考慮した最大値ですので、実際には多少の誤差が生じるおそれがあります。また、実際の適用時には、モーターの表面温度が90℃(144℉)以下になるように注意してください).
- モーターとブレーキは同じ交流電源で使用できます。
3) 構造
当社の電磁ブレーキモーターは無励磁作動形で、コイルに電圧を印加すると、スプリングによって抑制された電機子が吸引され、電機子とブレーキライニングの間に隙間が発生し、ブレーキが解除されてモーターは自由に回転します。逆に電圧印加を停止すると、電機子とスプリングの弾性によりブレーキライニングに圧力がかかり、制動力が発生し、モーターが停止します。右図をご参照ください。 |
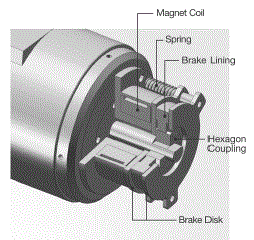 |
|
(4) クラッチ・ブレーキモーターの技術資料
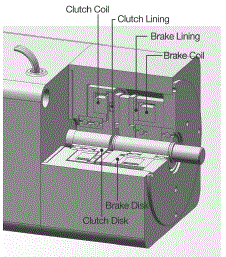
1) クラッチ&ブレーキ機構
クラッチ・ブレーキモーターには、減速機と併せて使用できるクラッチ&ブレーキ機構が内蔵されています。連続回転するインダクションモーターと、クラッチ・ブレーキが組み合わされていて頻繁な起動と停止、位置制御、インデックス運転や相対値FEEDING運転などに適しています。
当社のクラッチ・ブレーキモーターは、短い応答時間と高いトルクを発揮するように設計されています。頻繁な起動と停止性能のために、連続的な負荷搬送に優れたインダクションモーターを使用しています。したがって、クラッチ・ブレーキモーターは、頻繁に回転方向を変更する必要があるところには適しており、単一方向の運転に適しています。 2) 構造と動作原理
|
 |
|
(5) トルクモーターの技術資料
トルクモーターのトルクは電圧の2乗にほぼ比例して変化します。モーターへの供給電圧を変えると、各電圧でそれぞれ負荷特性を持つ回転速度・トルク特性曲線が得られます。
(トルクは速度が「0」のときに最大で、速度が増加するにつれて徐々に減少します。) 負荷トルクがT0のとき、電圧を115V、80V、60Vに変えると、モーターはそれぞれN1、N2、N3の回転速度で回転します。このように電圧を変えるだけで、簡単に回転速度を変えることができます。トルクモーターを選定する際には、まず必要なトルクと回転速度を決定し、回転速度・トルク曲線を参考にして連続使用用か短時間使用かを判断し、モーターを選定してください。 拘束状態で使用する場合は速度が「0」なので、トルクだけが選択の基準になります。 (6) スピードコントロールモーターの技術資料
DKMスピードコントロールモーターは、スピードコントローラーを利用して、ユーザーが簡単に速度を調整できるように設計されています。用途に最適なコントローラーを選択し、スピードコントロールモーターと接続してください。
1) ACスピードコントロールモーターの速度制御方法
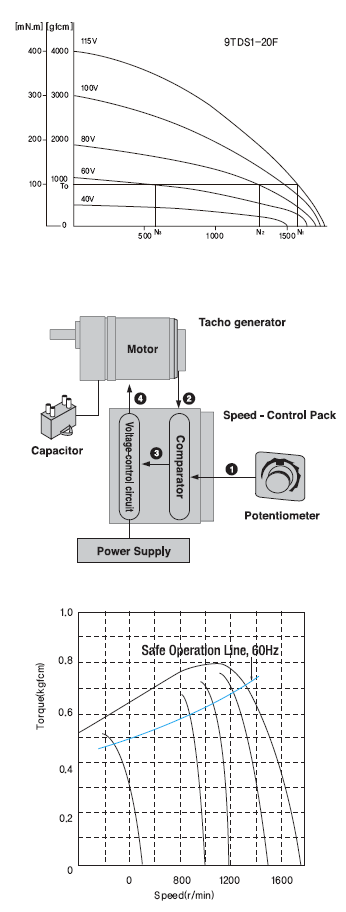
① 速度設定器(Potentiometer)で速度設定電圧を設定します。
② モーターの速度検出部(タコジェネレータ(Tacho generator))から速度信号電圧を検出します。 ③ コンパレータ(Comparator)で速度設定電圧と速度信号電圧の差を出力します。 ④ 電圧制御部(Voltage-Circuit)で設定した速度になるようにコンパレータの出力に応じた電圧をモーターに付与します。 2) スピードコントロールモーターの回転速度・トルク特性と使用限界線(Safe Operation Line)
ACスピードコントロールモーターの場合、一般的に右図のような回転速度・トルク特性を示します。各設定の回転速度に対して負荷トルクが変わると、回転速度も多少変わります。
スピードコントロールモーターは、負荷と回転速度によって入力が変化します。負荷が大きいほど、また回転速度が低いほど温度上昇は高くなります。 スピードコントロールモーターの回転速度・トルク特性グラフには「使用限界線(Safe Operation Line)」が表示されていますが、この使用限界線の下に属する領域を連続運転領域といいます。使用限界線は、モーターの許容最高温度を超えずに連続運転(ブレーキ付モーターとリバーシブルモーターは30分定格)できる限界で、モーターの温度によって決まります。特定の負荷と回転速度で使用できるかどうかは、モーターケースの温度を測定して判断します。一般的にモーターケースの温度が90℃以下であれば、巻線部の絶縁階級から見て連続運転が可能です。ただし、モーターの温度が低いほどモーターの寿命は長くなりますので、できるだけモーターの温度が低い条件でご使用ください。 また、当社のスピードコントロールモーターは60W以上の場合、他力ファン(Powerful Fan)の取り付けをお勧めします。自力ファンはモーターシャフトに取り付けられたファンなので、モーターの回転速度が遅くなると、ファンの冷却性能が低下します。したがって、モーターの回転速度を低速から高速まで多様に使用する必要がある環境では、モーターの回転速度に関係なく冷却性能が維持されるように他力ファンを取り付けてください。他力ファンは、別の電源によって3,200rpmで回転するファンで、モーターの回転速度が低速であっても強力な冷却性能を発揮し、自力ファンを使用する場合よりも約10~20℃程度の表面温度の低下を発揮することができます。 減速機を使用する場合、「減速機を取り付ける際の最大許容トルク」以下のトルクでご使用ください。減速機を取り付ける時の最大許容トルクを超えて運転すると、モーターの寿命が短くなり、またはモーターが破損するおそれがあります。 |
 |
(7) DCモーターの技術資料
1) DCモーターの特徴
- DCモーターは始動トルクが大きいため機動性に優れ、同サイズのACモーターと比較して出力が大きく、効率が高いです。
- 速度制御が容易で、正逆転の変更が容易です。
- ACモーターに比べ、様々な仕様、特にポータブル電源(12V,24V)を使用するポータブル機械に適用できる低電圧モーターの製作が可能です。
- ブラシの磨耗により寿命に限界があります。
- ブラシと整流子により駆動時にノイズが発生する場合があります。
2) 電流に対するトルクと回転数の特徴
DCマグネットモーターは、電源電圧が一定だとすると、下図のように電流対トルク、回転数の関係を持ちます。下図に示すように、電流とトルク、回転数の関係と直線的(1次的)な関係にあり、モーターの出力軸にトルクを増加させると、それにほぼ比例して回転数が低下し、電流は逆に増加します。モーターの発熱を無視すれば、電流とトルク、回転数の直線的な比例/反比例関係は、モーターの出力軸が拘束されるまで成立します。(電流制御によりトルクの除去が可能です)
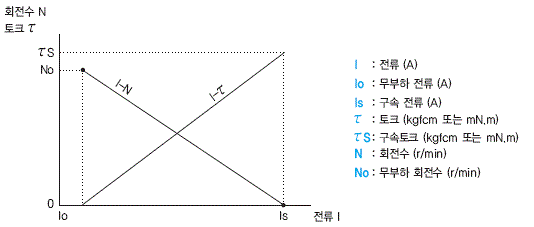
3) DCモーターの定格時間
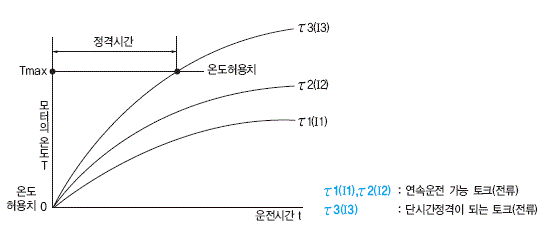
DCマグネットモーターは、下図のように電流(トルク)が増加するにつれて発熱量が増加します。一般的にモーターの各部品の温度が飽和状態である場合、許容温度以下であれば連続運転が可能です。許容温度以内で飽和していない場合は、許容温度を超えるまでの時間が定格時間となり、短時間定格仕様のモーターに分類されます。この連続運転が可能な電流(トルク)は、モーターの大きさや種類によって異なります。
※ モーターを過負荷で使用する場合の定格時間については、弊社まで直接お問い合わせください。
※ モーターを過負荷で使用する場合の定格時間については、弊社まで直接お問い合わせください。
4) 電源電圧を変えた場合のモーターの性能
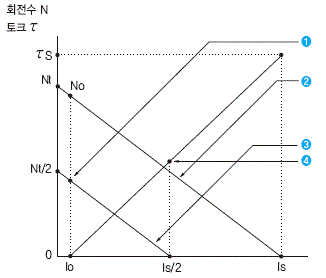
DCマグネットモーターは、電源電圧を変えることにより、回転数を変えることが可能です。次の図は、電圧の大きさが1/2になった場合のモーターの電流(I)、トルク(t)、回転数(N)の関係を示したものです。下図のように電源電圧を1/2にすると、電流と回転数の関係は理想的な無負荷回転数のNtの1/2となり、定格電圧のときの特性に対して平行に下がります。
電流とトルクの関係は定格電圧の特性と同じですが、拘束電流IsはIs/2となるため、拘束トルクtsもそれに応じて低下します。 (電圧を制御すれば、回転数を制御することが可能です。) ① 電圧が1/2時の無負荷回転数 ② 定格電圧時のI-N特性 ③ 電圧が1/2時のI-N特性 ④ 電圧1/2時の拘束トルク *Nt: 電流が0のときの理想的な無負荷回転数。回転数の図(図面)を電流値0まで延長させたポイント |
 |
5) DCモーターの入力、出力および効率
DCマグネットの入力、出力、効率は次の式で計算できます。.